
HoloLensとロボットとの連携を @tarukosu がトライしているのでまとめます。
ロボットはUbuntuのPCとUSB接続されていてUbuntu上のROSで制御されています。HoloLensはROSとの通信でロボットとの連携を行っています。
現実のロボットアームとHoloLens内のロボットアームの動きを同期する
uArm Swift Pro という小型のロボットアームを HoloLens を使って表示してみました! 通信は ROS を使ってます#RVizOnHoloLens #ros #HoloLensJP pic.twitter.com/ykJ9xmA6Mv
— たるこす (@tarukosu) May 11, 2018
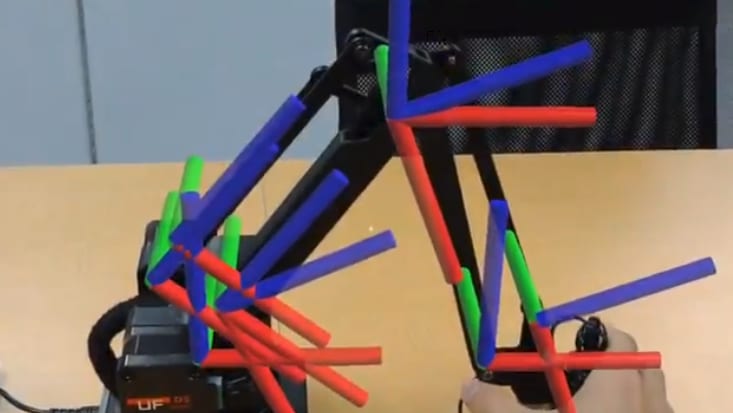
ロボットアームの座標系を表示する
ROS の TF (座標系) が表示できるようになりました!#RVizOnHoloLens #ros #HoloLensJP pic.twitter.com/22eB6qp6Bl
— たるこす (@tarukosu) May 11, 2018